บทที่ 18
บทที่ 18 — Plan mode
Plan mode คือ workflow แบบ สองเฟส สำหรับงานที่อยากให้ model ออกแบบแผนก่อน แล้วค่อยดู model ทำตามแผนทีละ step ผ่าน sidebar ทางขวาที่มี checkmark อัพเดทแบบ live:
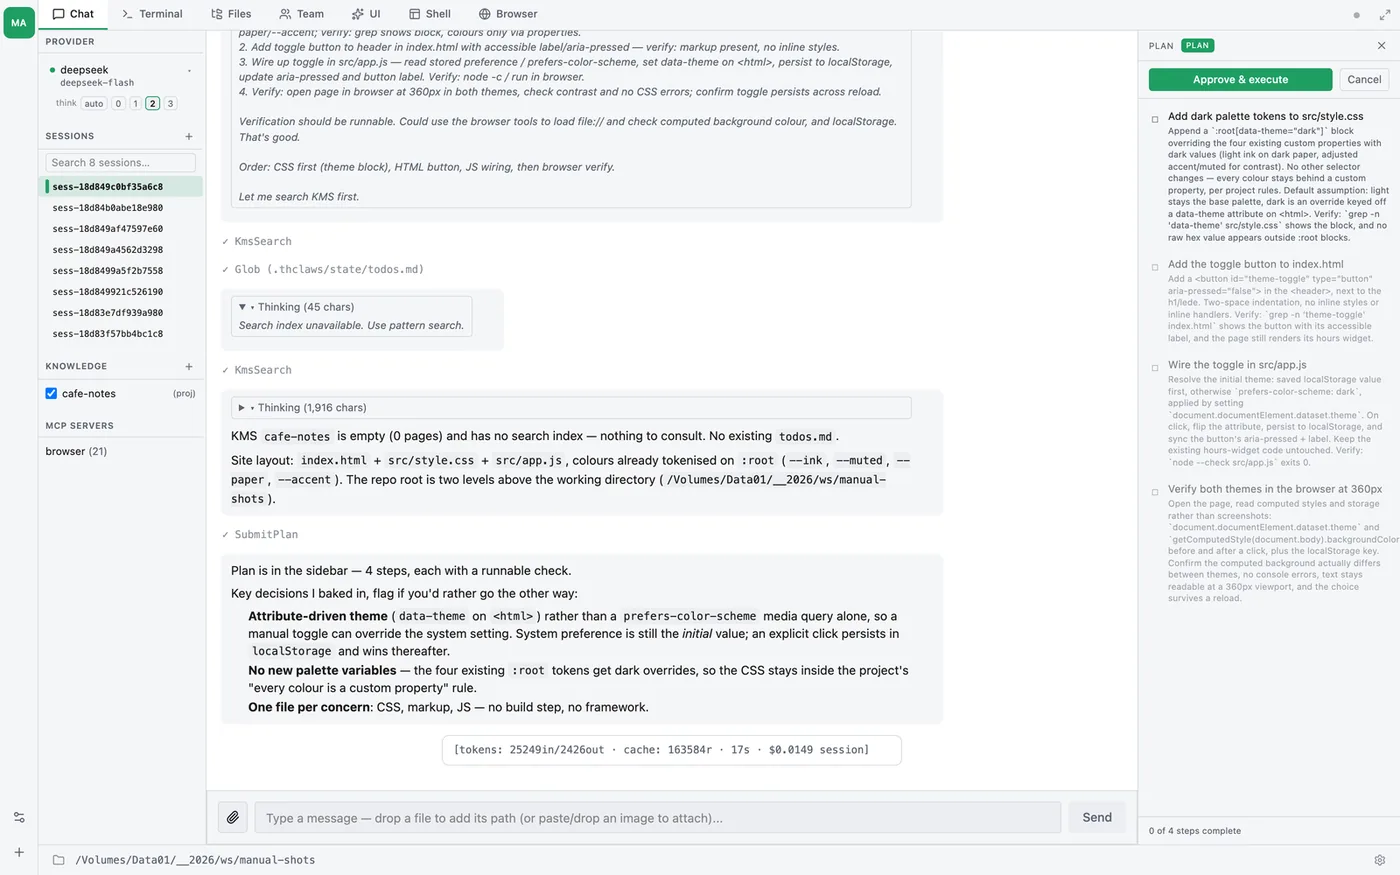
- Plan phase — model ใช้ได้แค่ tool ที่ read-only (Read, Grep, Glob, Ls) สำรวจ codebase, ออกแบบ approach, แล้วส่งแผนแบบ structured ผ่าน
SubmitPlanSidebar ทางขวาจะเด้งขึ้นพร้อมรายการ step และปุ่ม Approve / Cancel ยังไม่มีไฟล์ไหนถูกแก้ - Execution phase — เมื่อกด Approve, tool ที่แก้ไขได้จะปลดล็อก model เดินตามแผนทีละ step การเปลี่ยนสถานะแต่ละ step (in_progress → done) จะอัพเดทเครื่องหมายถูกใน sidebar แบบ live
รวมกับ sequential gating (model จะข้ามไป step 3 ไม่ได้ถ้า step 2 ยังไม่ done) และ stalled-turn detector (sidebar แจ้งเตือน “Model seems stuck” ถ้าไม่มี progress 3 turn) plan mode เหมาะมากกับงานไม่เล็กที่อยากเห็นว่า model กำลังทำอะไรโดยไม่ต้องดู chat ทุกบรรทัด
Quick start
คุณ:    /plan
        ↓ (mode สลับเป็น PLAN — pill ใน sidebar เปลี่ยนเป็นสีฟ้า)
คุณ:    submit a plan to add a /healthz endpoint to my web server
Model:  อ่าน routes ที่มีอยู่ ร่างแผน 4 step
        ↓ sidebar เด้งขึ้นพร้อม step + Approve / Cancel
คุณ:    [กด Approve]
Model:  step 1 (in_progress) → เขียน route handler ใหม่ → step 1 (done)
        step 2 (in_progress) → เพิ่ม test → step 2 (done)
        ...
        ↓ ทุก step ✓ → footer แสดง "All 4 steps complete"
วิธีเข้า plan mode
มีสามทาง:
| ทาง | ผล |
|---|---|
/plan (หรือ /plan enter) |
Mode → Plan เก็บ mode เดิม (auto / ask) ไว้คืนกลับเมื่อแผนจบ |
Model เรียก EnterPlanMode เอง |
เหมือน /plan สลับ mode ทันทีโดยไม่ถาม — model ตัดสินใจเอง “งานนี้ไม่เล็กควรวางแผนก่อน” |
/plan exit (หรือ /plan cancel) |
คืน mode เดิม ล้างแผน |
/plan status |
แสดง mode ปัจจุบันและสรุปแผน |
แต่ละ subcommand มี alias ให้ ไม่ต้องจำคำเป๊ะ ๆ — enter ใช้ on หรือ start ก็ได้ exit ใช้ off, cancel, stop, abort ก็ได้ ส่วน status ใช้ show ได้ ถ้าพิมพ์อย่างอื่นมันจะ print บรรทัด usage ให้
ถ้าไม่มีโหมดที่ stash ไว้ — เช่นคุณถูกโยนเข้า plan mode มาตรง ๆ — การ exit จะพาไปลงที่ ask ซึ่งเป็นค่าปลอดภัย ไม่ใช่โหมดที่ session บังเอิญเริ่มมา
ขณะอยู่ใน plan mode pill ใน sidebar จะเป็น PLAN สีฟ้า ส่วน mode อื่น (AUTO, ASK) จะเป็น pill outline หม่น
Tool อะไรที่ถูก block ใน plan mode
ไม่มี blocklist ที่ต้องมาไล่เขียนเองทีละตัว กฎมีบรรทัดเดียว
ใน plan mode tool ทุกตัวที่ปกติต้องขออนุญาตคุณ จะถูกปฏิเสธแทน
tool ที่ requires_approval เป็น true จะ ถูก block แข็ง ๆ ที่ dispatch gate และ model จะได้ tool result แบบ structured ว่า “Blocked: {tool} is not available in plan mode. Use Read / Grep / Glob / Ls to explore the codebase. When you have enough context, call SubmitPlan…” model อ่านแล้วเปลี่ยนไปสำรวจแบบ read-only
การผูกสองเรื่องนี้เข้าด้วยกันทำให้ list ไม่มีวัน drift — tool ตัวใหม่ที่ขออนุญาต จะใช้ไม่ได้ระหว่างวางแผนโดยอัตโนมัติ ไม่ต้องมีใครมานั่งจำว่าต้องไปเพิ่มชื่อที่ไหน
ผลที่ออกมาคือ
ที่ถูก block — Write, Edit, Bash ทั้งหมด, document tool ตระกูล Docx* / Xlsx* / Pptx*, WebFetch, WebSearch, TodoWrite และ MCP tool ตัวไหนก็ตามที่ขออนุญาต
ที่ใช้ได้ — Read, Grep, Glob, Ls, plan tool ทั้งสี่ (SubmitPlan / UpdatePlanStep / EnterPlanMode / ExitPlanMode) และ AskUserQuestion เพื่อให้ model ยังถาม clarify scope ระหว่างวางแผนได้
มีสองตัวที่ควรพูดให้ชัด
Bash ถูก block ทั้งดุ้น ไม่ได้เลือกเฉพาะคำสั่งอันตราย เพราะ approval gate ของมันเป็น true แบบไม่มีเงื่อนไข ระหว่าง plan phase model จึงรัน shell command ไม่ได้เลย ไม่ว่าจะ ls, git log หรือ cargo check ถ้าแผนของคุณต้องอาศัยผลลัพธ์ของคำสั่งไหน ให้บอก model ก่อนเข้า plan mode หรือ approve แผนแล้วปล่อยให้มันไปรู้เอาใน step 1 จุดนี้ทำให้หลายคนงงเพราะคาดว่า shell แบบอ่านอย่างเดียวน่าจะผ่านได้
TodoWrite ไม่ได้เป็นกรณีพิเศษ มันขออนุญาต จึงถูกปฏิเสธด้วยกฎเดียวกับตัวอื่น ผลลัพธ์ตรงกับที่เราต้องการ — SubmitPlan คือวิธีที่ถูกต้องกว่าเมื่อ user เห็นแผนแบบ live — แต่มันไม่ใช่ข้อยกเว้นที่เขียนไว้ด้วยมือ
Subagent ระหว่าง plan phase
Task กับ Skill ไม่ต้องขออนุญาต model จึง spawn subagent ได้ ระหว่างวางแผน ซึ่งปลอดภัย เพราะ subagent สืบทอด permission mode ของ parent จึงเริ่มต้นใน Plan mode เหมือนกันและชน gate เดียวกัน มันอ่านและค้นแทน parent ได้ แต่เขียนอะไรที่ parent เขียนไม่ได้ ไม่ได้เหมือนกัน
Plan sidebar
เมื่อ SubmitPlan ถูกเรียก sidebar ทางขวาจะเปิดอัตโนมัติ แต่ละ step คือหนึ่งแถว:
| สัญลักษณ์ | ความหมาย |
|---|---|
| ☐ | Todo — ยังไม่เริ่ม จาง ๆ ถ้า step ก่อนหน้ายังไม่ done |
| ◉ | In progress (กระพริบเบา ๆ) |
| ✓ | Done หัวข้อมีขีดฆ่า |
| ✕ | Failed มีหมายเหตุข้อผิดพลาดสีแดงอยู่ใต้หัวข้อ และมีปุ่ม Retry / Skip / Abort |
Header
ส่วนหัวของ sidebar แสดง:
- PLAN pill (สีฟ้าตอนอยู่ใน plan mode, แบบ outline หม่นเมื่อเป็น AUTO / ASK หลัง Approve)
- ↻ REPLANNED chip (สีเหลือง 5 วินาที) — โผล่ขึ้นเมื่อ SubmitPlan แทนที่แผนเก่า เพื่อให้สังเกตว่า model จัดเรียง step ใหม่
- ปุ่ม × ปิด — พับ sidebar ลงเหลือ tab เล็ก ๆ ทางขอบขวา คลิกเพื่อเปิดใหม่ แผนยังอยู่ background
Approve / Cancel (เห็นเฉพาะตอน plan phase)
เมื่อ model ส่งแผน sidebar จะแสดงแถวปุ่มเหนือ step:
- Approve & execute (ปุ่มสีหลัก) — สลับ permission mode เป็น
Autoและ auto-nudge ให้ agent turn ใหม่เริ่มทันที ไม่มี approval popup ต่อ tool ตอน execute - Cancel (ปุ่ม subtle) — ทิ้งแผน คืน permission mode เดิม
เมื่อ step ใดเริ่ม execute แล้ว (in_progress หรือ done) ปุ่มจะหายไป — เลย window ของ approval แล้ว
Failure recovery
ถ้า model marking step เป็น failed แถว step นั้นจะมีแถวปุ่มอยู่ข้างใต้:
- Retry — re-enter step (Failed → InProgress) แล้ว auto-nudge ให้ model ลองใหม่
- Skip — บังคับให้ step เป็น
doneพร้อม note “skipped by user” model จะไป step ถัดไป - Abort — ทิ้งแผน คืน permission mode เดิม (เหมือน Cancel)
คำเตือน Stalled-turn
ถ้า model ทำงาน 3 turn ติด ๆ โดยไม่มีความคืบหน้าในแผน (ไม่เรียก UpdatePlanStep ขณะ step เป็น in_progress) sidebar จะแสดง banner สีเหลือง:
Model seems stuck 3 turns without progress on step “Install dependencies” [Continue] [Abort]
- Continue reset ตัวนับ และ prompt ให้ model commit ไปยัง step transition (advance เป็น done หรือ mark failed)
- Abort ล้างแผน คืน mode เดิม
threshold ตั้งใจไว้ — งานที่ใช้ turn เดียวยาว ๆ (Bash command ช้า, refactor หนัก) เกิดใน หนึ่ง turn เลยไม่ trigger จะถูกตรวจจับเมื่อ model วน loop จริง ๆ (อ่าน คิด ตอบ อ่านอีก คิด ตอบ ไม่ commit) เกิน 3 turn
banner ขึ้นครั้งเดียว ไม่ได้ขึ้นทุก turn มันจะโผล่ใน turn ที่ตัวนับแตะ 3 เป็นครั้งแรก แล้วเงียบไป การเปลี่ยนแปลงแผนใด ๆ จะ re-arm มันใหม่ ไม่ว่าจะเป็น UpdatePlanStep, การกด Skip หรือการที่คุณกด Continue เอง มันจึงเตือนคุณได้อีกครั้งหลังผ่านไปอีกสาม turn ที่ไม่คืบหน้า แทนที่จะจู้จี้ทุก turn ระหว่างนั้น
Footer
แสดงตัวเลขรวม: - ระหว่าง execute: “2 of 7 steps complete” (สีเทาหม่น) - เมื่อจบ: “✓ All 7 steps complete” (สีหลัก ตัวหนา)
Driver: เกิดอะไรขึ้นหลังคุณกด Approve
Approve ไม่ได้แค่ปลด block tool แล้วภาวนาให้ model ทำต่อเอง ตัว shared session จะรัน driver ที่ดันแผนไปข้างหน้าทีละ step หลังจบทุก turn ของ agent มันจะดูแผนแล้วตัดสินใจว่าจะทำอะไรต่อ
- ถ้า step แรกสุดที่ยังไม่เสร็จอยู่ในสถานะ Failed มันจะหยุดรอ ปุ่ม Retry / Skip / Abort ใน sidebar เป็นของคุณ driver จะไม่ดัน ข้าม step ที่คุณยังไม่ได้ตัดสินใจ (เวอร์ชันก่อนหน้าเคยดันข้าม แล้ว เผา retry budget ของ step ถัดไปทั้งก้อนไปกับงานที่ยังไม่เคยถูก unblock ตั้งแต่แรก)
- ถ้าไม่ใช่ มันจะหา step แรกที่ยังเป็น
TodoหรือInProgressแล้ว ส่ง continuation prompt ให้ model สำหรับ step นั้นโดยเฉพาะ - เมื่อ step สุดท้ายขึ้น
Donedriver จะหยุด และ permission mode จะ restore กลับเอง
“Approve ครั้งเดียวแล้วเดินไปทำอย่างอื่น” จึงเป็นการรับประกันจริง ๆ ไม่ใช่ การหวังว่า model จะประพฤติดี เพราะ loop อยู่ใน engine ไม่ได้อยู่ใน prompt
Retry budget ต่อ step
แต่ละ step มี 3 ครั้ง ถ้า model ใช้ครบสามครั้งโดยไม่เปลี่ยนสถานะ step
เป็น Done หรือ Failed driver จะบังคับ mark เป็น Failed พร้อม note
max retries per step exceeded (3 attempts) — the agent looped without committing to done or failed. Use the sidebar Retry / Skip / Abort buttons to recover.
ซึ่งเป็นสถานะ Failed แบบเดียวกับกรณีอื่น คุณจึงได้แถวปุ่ม Retry / Skip / Abort เหมือนกัน และ Retry จะรีเซ็ตตัวนับ ให้ step นั้นได้อีกสามครั้งใหม่
budget นี้คิดเป็นราย step ไม่ใช่รวมทั้งแผน step ที่มีปัญหาตัวเดียวจึงกิน โควตา iteration ของทั้งรอบจนอดสำหรับ step ที่เหลือไม่ได้
Compaction ที่รอยต่อระหว่าง step
การข้ามจาก step หนึ่งไปอีก step หนึ่งเป็นจังหวะที่เหมาะกับการสลัด history ทิ้ง driver จึง compact ตรงนั้น — ครั้งเดียวต่อหนึ่งรอยต่อ และทำก็ต่อเมื่อ มี step ที่เสร็จแล้วอย่างน้อยหนึ่งตัว (ก่อนหน้านั้นยังไม่มีอะไรให้ compact)
ผลลัพธ์ของ plan tool จะถูกเก็บไว้ครบเสมอ เพราะเป็นเบรดครัมบ์ที่ model ใช้รู้ ว่าตัวเองทำอะไรไปแล้วบ้าง มีแต่ tool result ธรรมดาจากก่อนรอยต่อเท่านั้นที่ ถูกแทนด้วย placeholder สั้น ๆ
มีสอง strategy ตั้งได้ใน .thclaws/settings.json
{ "planContextStrategy": "compact" }
| ค่า | ทำอะไร |
|---|---|
"compact" |
ค่า default ย่อเชิงโครงสร้าง — tool result ที่ไม่ใช่ plan ของเก่ากลายเป็น placeholder แต่รูปทรงของ history ยังอยู่ |
"clear" |
ล้าง history ทิ้งทั้งหมด เหลือไว้แค่ข้อความแรกของ user เพื่อเป็นหลักยึด |
clear เป็นตัวเลือกที่ดุ คุ้มเฉพาะกับแผนยาวมาก ๆ (20+ step) ที่ compaction
อย่างเดียวเอาไม่อยู่ เพราะมันบังคับให้ model พึ่ง output ที่บันทึกไว้ของแต่ละ
step กับโครงแผนใน system reminder ล้วน ๆ แผนที่ step ท้าย ๆ ต้องใช้
รายละเอียดจากบทสนทนาก่อนหน้าจึงจะทำได้แย่ลงภายใต้ค่านี้ ส่วนค่าอื่นที่ไม่ใช่
สองตัวนี้จะตกกลับไปเป็น compact
Sequential gating
แผนเรียงตามลำดับเสมอ Model ห้าม เริ่ม step 3 ขณะที่ step 2 ยัง Todo หรือ InProgress ถ้าพยายาม gate จะตอบกลับ:
cannot start step 2 ("Install dependencies") — step 1 ("Scaffold project") is currently Todo, not Done. Finish or fail the previous step first.
Model อ่าน error นี้ใน turn ถัดไปและแก้ตัวเอง รวมกับการแสดงผล step ในอนาคตแบบจาง ๆ ใน sidebar (จางจนกว่า step ก่อนหน้าจะ done) gate ถูกบังคับใช้แบบ structural ไม่ใช่แค่หวังให้ model ทำตาม
Transition ที่ legal มีแค่:
| จาก | ไป | หมายเหตุ |
|---|---|---|
| Todo → InProgress | เฉพาะเมื่อ step ก่อนหน้าเป็น Done (หรือเป็น step 1) | |
| InProgress → Done | path ปกติ | |
| InProgress → Failed | ควรมี note สั้น ๆ | |
| Failed → InProgress | path สำหรับ retry | |
| Done → InProgress | ไม่อนุญาต — submit แผนใหม่แทน |
ปุ่ม Skip บน failed step bypass กฎเหล่านี้โดยจงใจ — เป็น override ของ user ที่บันทึกเป็น note “skipped by user” สำหรับ audit
Permission mode dance
| Event | Mode หลังจากนั้น |
|---|---|
/plan หรือ EnterPlanMode |
Plan (เก็บ mode เดิมไว้) |
SubmitPlan |
Plan (ไม่เปลี่ยน) |
| กด Approve | Auto (mode เดิมยัง stash อยู่ จะคืนตอน plan complete) |
| กด Cancel | คืน mode เดิม ล้างแผน |
Model เรียก ExitPlanMode |
คืน mode เดิม แผนยังอยู่ |
Step สุดท้าย → Done |
คืน mode เดิมอัตโนมัติ |
flow ปกติ Ask → /plan → submit → Approve → execute → all done → Ask วนกลับมาที่จุดเริ่มต้นพอดี ไม่มี Auto ตกค้างไปกระทบงานอื่นที่ไม่เกี่ยว
CLI parity
ใน CLI mode (thclaws --cli) plan mode ทำงานเหมือนกันที่ระดับ data model — /plan, /plan status, ฯลฯ ใช้ได้ปกติ ไม่มี sidebar ทางขวา แต่ทุกครั้งที่ plan tool ถูกเรียก (SubmitPlan / UpdatePlanStep / EnterPlanMode / ExitPlanMode) จะ print ANSI block สีสันแสดงสถานะแผนแบบ inline:
─── plan: 4 steps · 2 done · current step 3 ───
  ✓ 1. Scaffold project
  ✓ 2. Install dependencies
  ◉ 3. Run tests
    4. Deploy
─────────────────────────────────────────────
สัญลักษณ์เหมือนใน GUI (✓ done, ◉ in progress, ✕ failed) note ของ failure แสดงเป็นตัวเอนหม่น ๆ ใต้ step
CLI ไม่มี driver นี่คือความต่างที่แท้จริง และใหญ่กว่าเรื่องไม่มี sidebar เสียอีก ทั้ง loop เดินทีละ step, retry budget ต่อ step, compaction ที่รอยต่อ step และ stalled-turn banner ล้วนอยู่ใน shared-session worker ที่ GUI กับ --serve รัน — CLI REPL ไม่มีสักอย่าง ตัว plan state, sequential gate และ plan tool ทำงานเหมือนกันเป๊ะ แต่ คุณ เป็นคนดัน step ด้วยการพิมพ์ prompt แทนที่จะกด Approve แล้วเดินจากไป ใช้ CLI ทำ plan mode ตอนที่อยากได้โครงสร้างกับ checklist ที่มองเห็น ใช้ GUI ตอนที่อยากให้แผนเดินเอง
Persistence ข้าม /load
Plan state ถูก mirror ลง session JSONL ผ่าน event plan_snapshot ทุกครั้งที่มีการเปลี่ยนแปลง โหลด session กลับมาจะคืน:
- แผนพร้อมสถานะของทุก step
- Sidebar เปิดที่ step เดิมที่ session ก่อนหน้าทิ้งไว้
ดังนั้นจะ interrupt บันทึก กลับมาวันถัดไปก็ทำต่อจากที่ค้างไว้ได้ system reminder ของ model จะถูกสร้างใหม่จาก state ที่ restore ได้พอดี model จึงเห็น context “อยู่ที่ step N” ที่ถูกต้อง
/new ล้างแผน เช่นเดียวกับ /fork และ /cwd <new> ตามด้วยการเปลี่ยน model ปุ่ม Cancel และ Abort ก็ล้างแผนเช่นกัน
ทำงานกับ TodoWrite นอก plan mode
TodoWrite คือ scratchpad casual สำหรับ task tracking ส่วนตัวของ model มันเขียน .thclaws/state/todos.md เป็น checklist แบบ markdown User เห็นเฉพาะเมื่อเปิดไฟล์เอง ไม่มี UI live
ใช้ TodoWrite เมื่อ:
- model อยากจดสิ่งที่กำลังทำให้ตัวเอง
- user ไม่ได้ขอแผนเป็นทางการ
- งานสั้น ๆ หลวม ๆ
ใช้ plan mode + SubmitPlan เมื่อ:
- user ต้องการเห็น (“show me your plan, then do it step by step”)
- งานมีลำดับ phase ชัดเจน
- ต้องการ structural enforcement ของ sequential gating
- ต้องการให้ user แทรกเข้ามาได้ระหว่าง execute (Cancel, Retry, Skip)
ลองเรียก TodoWrite ระหว่าง plan mode จะได้ error “use SubmitPlan instead” — ทั้งสอง tool exclusive ต่อกันโดยตั้งใจ
เปรียบเทียบ thclaws กับ Claude Code plan mode
| Claude Code | thclaws | |
|---|---|---|
| Plan mode เป็น permission mode | ✓ | ✓ |
| Block tool ที่แก้ไขช่วง plan phase | ✓ (ผ่าน behavior: 'ask' fallback) |
✓ (ผ่าน structured Blocked: tool_result, ไม่มี popup) |
| แสดง progress live ตอน execute | ❌ (modal ครั้งเดียวแล้วหาย) | ✓ (sidebar ขวาคงอยู่ พร้อม checkmark) |
| Sequential step gating | ❌ (เชื่อ model ว่าทำตามลำดับ) | ✓ (Layer-1 gate reject การข้าม) |
| UI สำหรับ failed step recovery | ❌ (ใน chat อย่างเดียว) | ✓ (ปุ่ม Retry / Skip / Abort) |
| Stalled-turn detector | ❌ | ✓ (threshold 3 turn + banner Continue / Abort) |
Persist แผนเมื่อ /load |
✓ (plans/<id>.md) |
✓ (event plan_snapshot ใน session JSONL) |
thclaws optimize เพื่อ visibility live + structural enforcement flow modal Approve ของ Claude Code เหมาะกับแผน one-shot สั้น ๆ ส่วน sidebar ของ thclaws ดีกว่าสำหรับแผนที่อยากดูทุกขั้นตอนคลี่คลาย
Workflow ที่พบบ่อย
“Show me your plan first” พิมพ์ “/plan” หรือ “submit a plan to do X” — model รู้ convention และจะใช้ SubmitPlan ดู sidebar กด Approve
“เปลี่ยนใจกับ approach นั้น” กด Cancel ที่ sidebar — แผนถูกทิ้ง mode คืนค่าเดิม พิมพ์ prompt ใหม่ตามทิศทางใหม่
“step นั้น fail เพราะปัญหา network ชั่วคราว” กด Retry ที่ failed step Model จะ re-enter InProgress และลองใหม่
“step นั้นทำไม่ได้เพราะไม่มี credential ตอนนี้ — ข้าม” กด Skip step จะถูกบันทึก note "skipped by user" (audit trail) แผนเดินไป step ถัดไป
“Model วนซ้ำกับ step นี้” รอ banner stalled-turn (3 turn ไม่มี progress) กด Continue เพื่อกระทุ้ง model หรือ Abort ถ้าติดจริง ๆ
“กด Approve ครั้งเดียวเดินไปทำอย่างอื่น กลับมาดูแผนเสร็จ” นั่นคือดีไซน์ หลัง Approve mode เป็น Auto ไม่มี popup ต่อ tool sidebar ให้ภาพรวม “นี่คือสิ่งที่ทำเสร็จไป” แบบเหลือบดูได้ตอนกลับมา เมื่อทุกอย่าง done mode คืนค่าเดิมอัตโนมัติ ไม่บังเอิญติด Auto ในงานต่อไป